Príloha 21 - Osobitné požiadavky na vozidlá vybavené funkciou stability vozidla
Overené
ehk 13.15.pdf, kontrola 15. 7. 2026.1. Všeobecné ustanovenia
Pri uplatnení výsledku na „iné vozidlá“ sa najmenej porovnávajú druh vozidla, usporiadanie náprav, prevod riadenia prednej nápravy v určenom prípade, doplnkové alebo riadené nápravy a zdvíhateľné nápravy.
Príloha 21, body 1.2-1.2.6, s. 284/303.2.1 Poháňané vozidlá
- funkcia smerovej stability musí pri strate smerovej regulácie zahŕňať schopnosť automaticky ovládať jednotlivo ľavé a pravé kolesá každej nápravy alebo nápravy každej skupiny náprav; bod 2.1.1 písm. a), s. 284/303;
- regulácia pri hrozbe prevrátenia musí zahŕňať automatické ovládanie najmenej dvoch kolies každej nápravy alebo skupiny náprav; bod 2.1.1 písm. b), s. 284/303;
- vymedzená funkcia používa okrem selektívneho brzdenia alebo automaticky ovládaného brzdenia aj ďalšie vstupy a prostriedky uvedené v bode 2.1.2; bod 2.1.2, s. 285/303;
- účinnosť sa preukazuje dynamickými manévrami na vozidle, porovnaním s inými vozidlami alebo simuláciou podľa doplnku 1; bod 2.1.3, s. 285-286/303;
- zásah, porucha alebo chyba a príslušné stavy spojenia s prípojným vozidlom sa oznamujú optickými výstražnými signálmi podľa presných podmienok bodov 2.1.4 až 2.1.6. body 2.1.4-2.1.6, s. 286-287/303.
2.2 Prípojné vozidlá
- funkcia smerovej stability zahŕňa schopnosť automaticky ovládať jednotlivo ľavé a pravé kolesá každej nápravy alebo skupiny náprav; bod 2.2.1 písm. a), s. 287/303;
- regulácia pri hrozbe prevrátenia zahŕňa automatické ovládanie najmenej dvoch kolies každej nápravy alebo skupiny náprav; bod 2.2.1 písm. b), s. 287/303;
- funkcia zahŕňa automaticky ovládané brzdenie a ďalšie vstupy vymedzené v bode 2.2.2; bod 2.2.2, s. 287/303;
- preukázanie sa vykonáva dynamickými manévrami, porovnaním s inými vozidlami alebo simuláciou podľa doplnku 1; bod 2.2.3, s. 287-288/303;
- elektrické ovládacie vedenie a systémy používajúce „dolnú selekciu“ podliehajú doplňujúcim požiadavkám bodov 2.2.4 a 2.2.5. body 2.2.4-2.2.5, s. 288/303.
Dynamické manévre
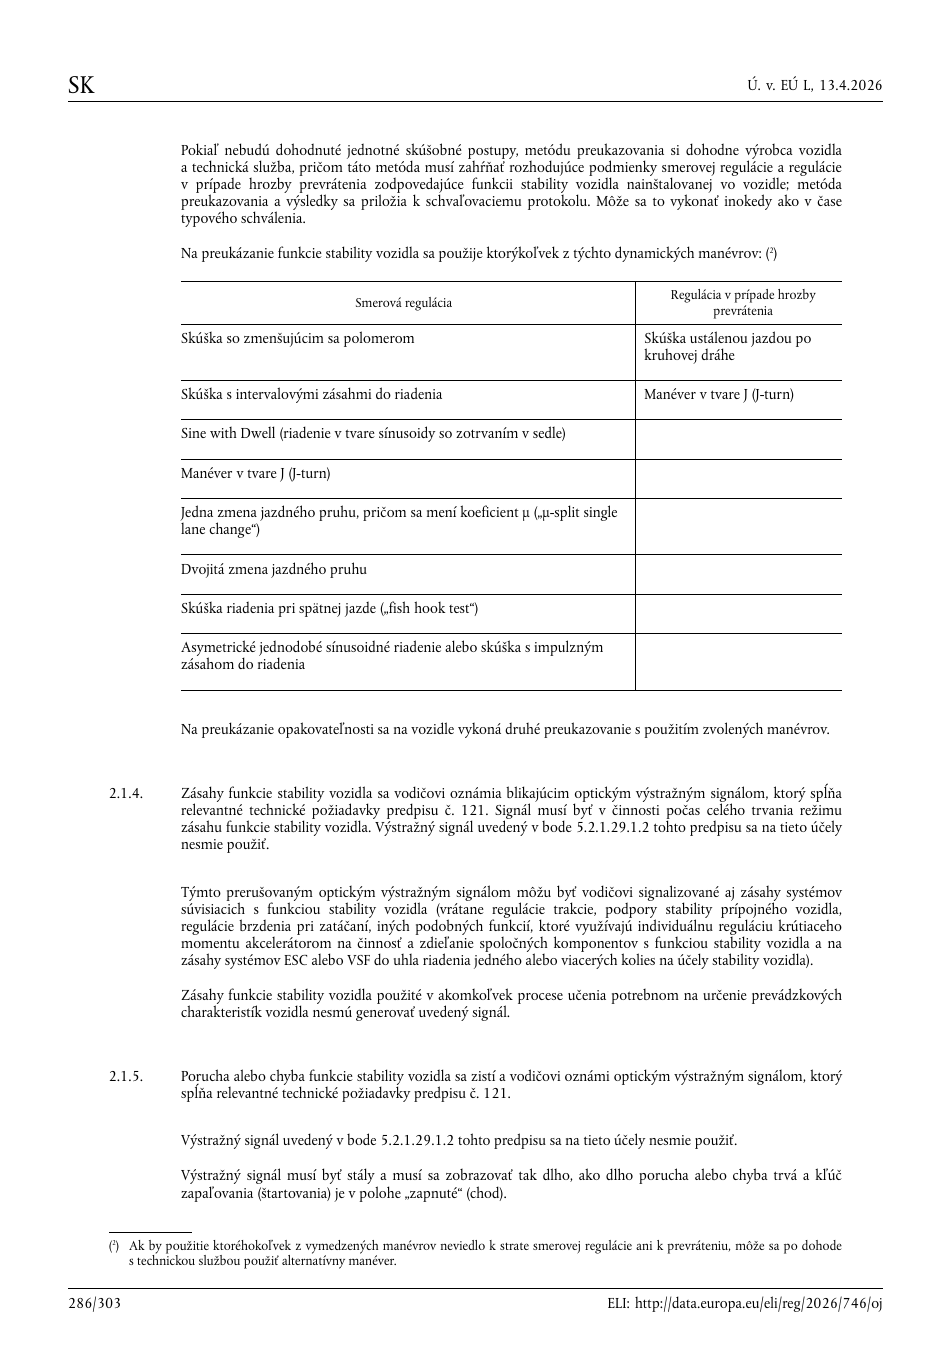
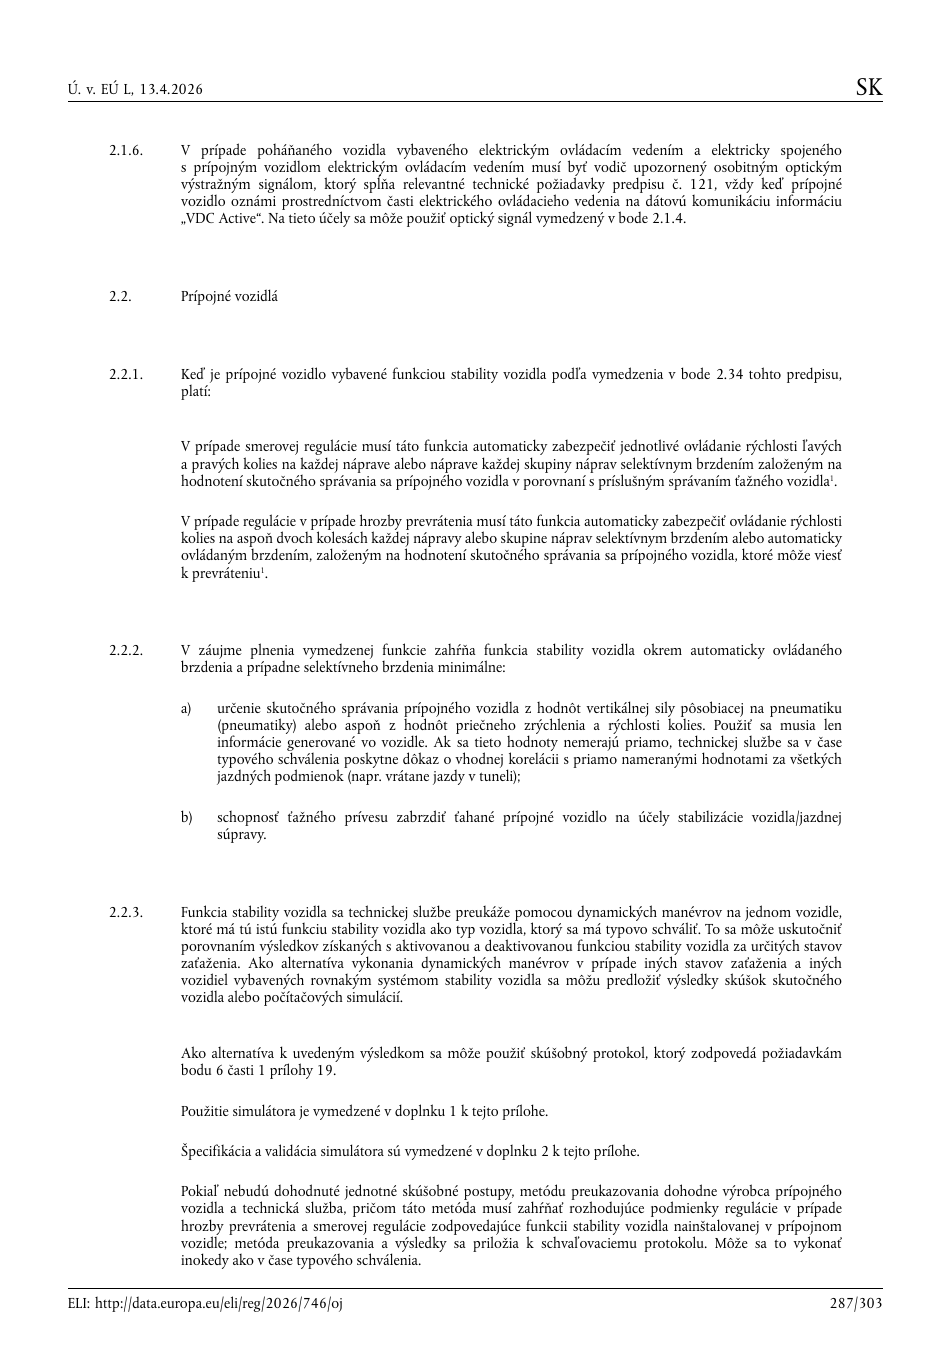
Na preukázanie funkcie sa použije ktorýkoľvek z manévrov uvedených v tabuľkách prílohy. Medzi uvedené možnosti patria skúška so zmenšujúcim sa polomerom, ustálená jazda po kruhovej dráhe, intervalové zásahy do riadenia, manéver J-turn, riadenie Sine with Dwell, zmena jazdného pruhu pri rozdielnom koeficiente adhézie, dvojitá zmena jazdného pruhu, fish hook a ďalšie v tabuľke pomenované manévre.
Príloha 21, bod 2.1.3, tabuľka na s. 286/303 a bod 2.2.3, tabuľka na s. 288/303.Doplnok 1 - Použitie simulácie dynamickej stability
Simulácia môže preukázať účinnosť funkcie stability pri aktivovanej alebo deaktivovanej funkcii a vykonáva sa modelovacím a simulačným nástrojom s overenou správnosťou. Doplnok upravuje aj potvrdzovaciu skúšku pri použití nástroja overeného iným výrobcom, opakovanie skúšky po zmene nástroja, priloženie výsledkov k dokumentácii a dostupnosť použitej verzie softvéru.
Príloha 21, doplnok 1, body 1.1-1.4, s. 289/303.Doplnok 2 - Simulačný nástroj a jeho validácia
Špecifikácia nástroja
Nástroj musí zohľadniť hlavné faktory ovplyvňujúce smer pohybu a prevrátenie, príslušné parametre vozidla a minimálne parametre modelu. Technickej službe sa poskytuje informačný dokument. Funkcia stability sa do modelu začlení ako softvér v slučke alebo skutočná riadiaca jednotka v usporiadaní hardvér v slučke. Pre prípojné vozidlo sa používa reprezentatívne ťažné vozidlo a model musí zohľadniť zaťažený aj nezaťažený stav.
Doplnok 2, body 1.1-1.4.2, s. 290-291/303.Validácia
Správnosť sa overuje porovnaním s praktickou skúškou vozidla. Posudzuje sa porovnateľnosť správania vozidla a činnosti funkcie stability; pri dynamickom manévri aj vzťah aktivácie a postupnosť zásahov. Rozdielne fyzikálne parametre sa zohľadnia a vypracuje sa protokol podľa doplnku 3.
Doplnok 2, body 2.1-2.5.1, s. 291-292/303.Doplnok 3 - Skúšobný protokol simulačného nástroja
Vzor protokolu zahŕňa označenie výrobcu a nástroja, opis simulačnej metódy, usporiadanie softvér/hardvér v slučke, podmienky zaťaženia, validáciu, premenné pohybu, rozsah použitia, podrobný opis vozidiel a praktických skúšok, výsledky skúšok a simulácie, záverečné vyhlásenie, obmedzujúce faktory a podpisové údaje technickej služby alebo schvaľovacieho úradu.
Príloha 21, doplnok 3, body 1-8, s. 293-295/303.Kontrolný zoznam
Praktická homologizačná poznámka
Nasledujúce usporiadanie je študijná pomôcka odvodená od dokumentov a overení výslovne požadovaných prílohou; nemení normatívny text.
Výrobca
- identifikuje funkčné oblasti stability a vozidlá zahrnuté do preukázania; body 1.2, 2.1.1-2.1.3 a 2.2.1-2.2.3, s. 284-288/303;
- pri simulácii poskytne informačný dokument, použitú verziu nástroja, výsledky potvrdzovacej skúšky a údaje protokolu. doplnok 1, body 1.3-1.4, s. 289/303; doplnok 2, body 1.1.3 a 2.5, s. 290-292/303.
Technická služba
- overí preukázanie dynamickými manévrami alebo správnosť a rozsah použitia simulácie; body 2.1.3 a 2.2.3, s. 285-288/303; doplnok 2, bod 2, s. 291-292/303;
- zaznamená praktické skúšky, simulované výsledky, porovnanie a obmedzujúce faktory. doplnok 3, body 4-7, s. 294-295/303.
Schvaľovací orgán
- posúdi preukázanie, dokumentáciu a hranice rozšírenia na iné vozidlá; body 1.2 a 2.1.3/2.2.3, s. 284-288/303;
- má k dispozícii protokol simulačného nástroja a príslušné výsledky validácie. doplnok 1, bod 1.3, s. 289/303; doplnok 2, bod 2.5, s. 292/303; doplnok 3, s. 293-295/303.
Úplný normatívny zdroj po stranách
PDF strana 284/303 - textový prepis
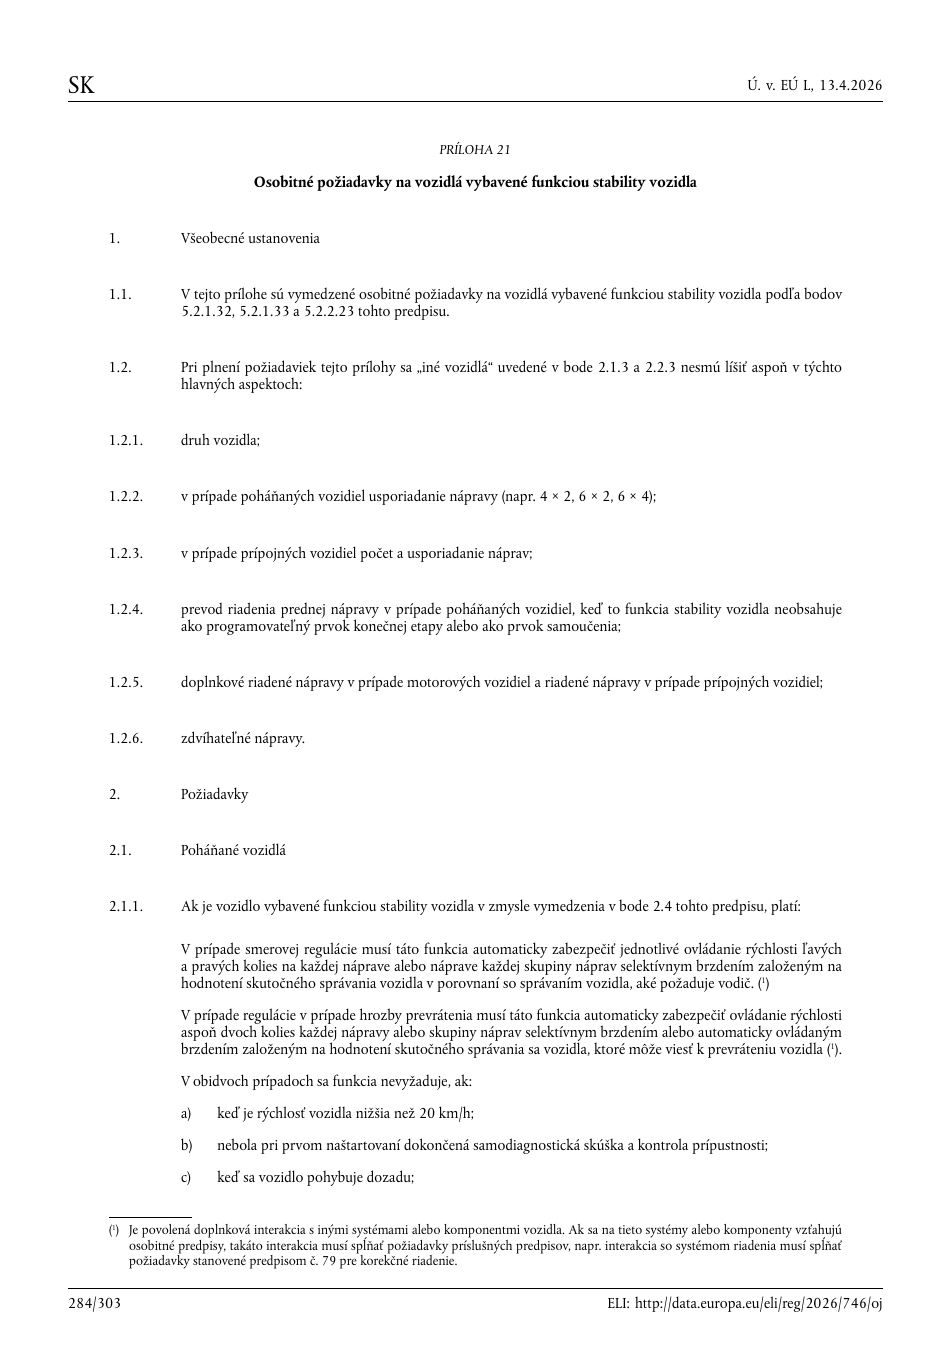
PRÍLOHA 21
Osobitné požiadavky na vozidlá vybavené funkciou stability vozidla
1. Všeobecné ustanovenia
1.1. V tejto prílohe sú vymedzené osobitné požiadavky na vozidlá vybavené funkciou stability vozidla podľa bodov
5.2.1.32, 5.2.1.33 a 5.2.2.23 tohto predpisu.
1.2. Pri plnení požiadaviek tejto prílohy sa „iné vozidlá“ uvedené v bode 2.1.3 a 2.2.3 nesmú líšiť aspoň v týchto
hlavných aspektoch:
1.2.1. druh vozidla;
1.2.2. v prípade poháňaných vozidiel usporiadanie nápravy (napr. 4 × 2, 6 × 2, 6 × 4);
1.2.3. v prípade prípojných vozidiel počet a usporiadanie náprav;
1.2.4. prevod riadenia prednej nápravy v prípade poháňaných vozidiel, keď to funkcia stability vozidla neobsahuje
ako programovateľný prvok konečnej etapy alebo ako prvok samoučenia;
1.2.5. doplnkové riadené nápravy v prípade motorových vozidiel a riadené nápravy v prípade prípojných vozidiel;
1.2.6. zdvíhateľné nápravy.
2. Požiadavky
2.1. Poháňané vozidlá
2.1.1. Ak je vozidlo vybavené funkciou stability vozidla v zmysle vymedzenia v bode 2.4 tohto predpisu, platí:
V prípade smerovej regulácie musí táto funkcia automaticky zabezpečiť jednotlivé ovládanie rýchlosti ľavých
a pravých kolies na každej náprave alebo náprave každej skupiny náprav selektívnym brzdením založeným na
hodnotení skutočného správania vozidla v porovnaní so správaním vozidla, aké požaduje vodič. (1)
V prípade regulácie v prípade hrozby prevrátenia musí táto funkcia automaticky zabezpečiť ovládanie rýchlosti
aspoň dvoch kolies každej nápravy alebo skupiny náprav selektívnym brzdením alebo automaticky ovládaným
brzdením založeným na hodnotení skutočného správania sa vozidla, ktoré môže viesť k prevráteniu vozidla (1).
V obidvoch prípadoch sa funkcia nevyžaduje, ak:
a) keď je rýchlosť vozidla nižšia než 20 km/h;
b) nebola pri prvom naštartovaní dokončená samodiagnostická skúška a kontrola prípustnosti;
c) keď sa vozidlo pohybuje dozadu;
PDF strana 285/303 - textový prepis
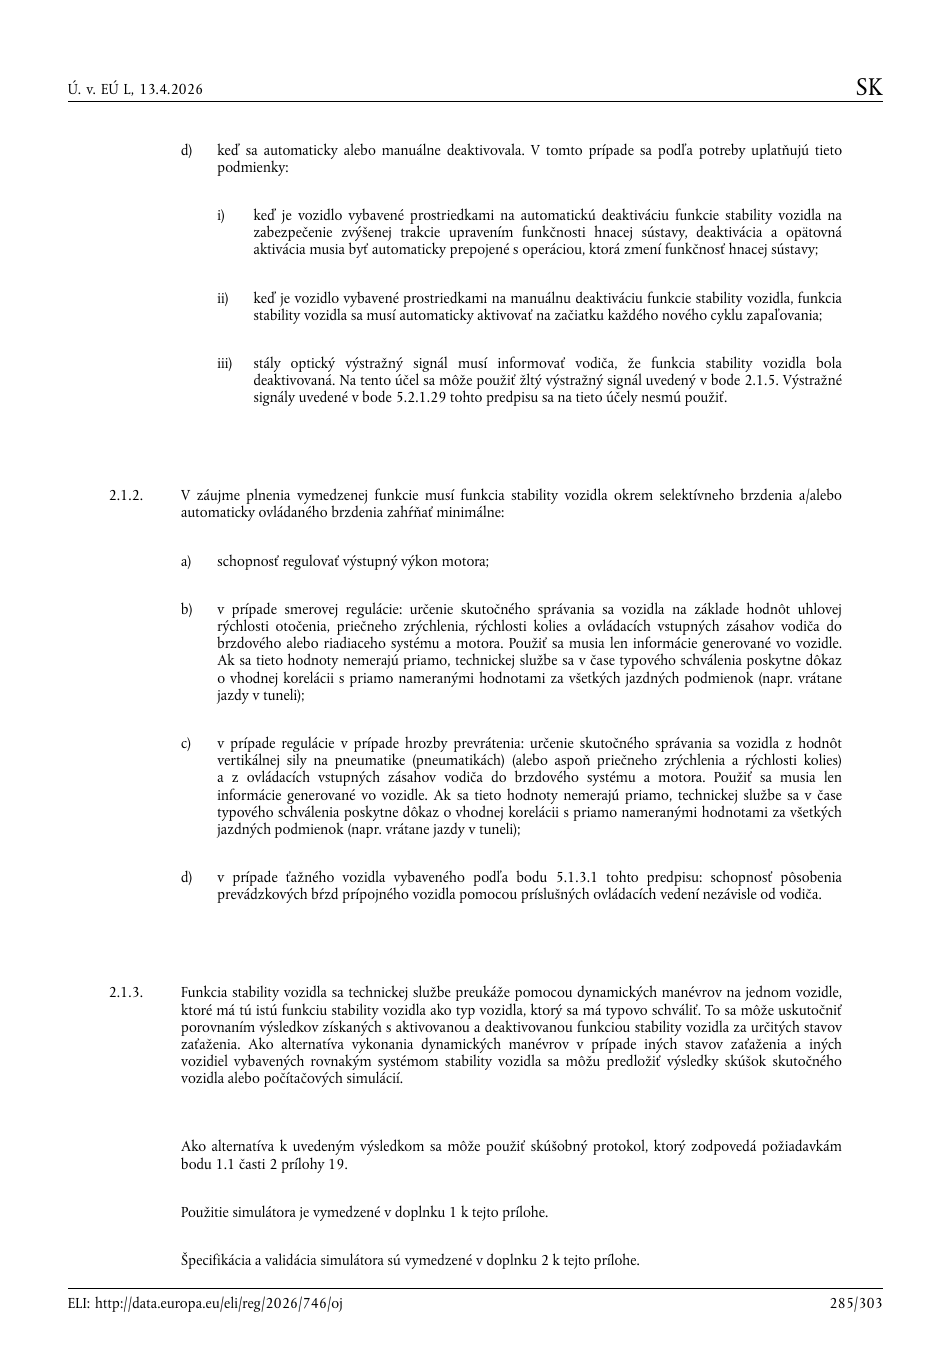
d) keď sa automaticky alebo manuálne deaktivovala. V tomto prípade sa podľa potreby uplatňujú tieto
podmienky:
i) keď je vozidlo vybavené prostriedkami na automatickú deaktiváciu funkcie stability vozidla na
zabezpečenie zvýšenej trakcie upravením funkčnosti hnacej sústavy, deaktivácia a opätovná
aktivácia musia byť automaticky prepojené s operáciou, ktorá zmení funkčnosť hnacej sústavy;
ii) keď je vozidlo vybavené prostriedkami na manuálnu deaktiváciu funkcie stability vozidla, funkcia
stability vozidla sa musí automaticky aktivovať na začiatku každého nového cyklu zapaľovania;
iii) stály optický výstražný signál musí informovať vodiča, že funkcia stability vozidla bola
deaktivovaná. Na tento účel sa môže použiť žltý výstražný signál uvedený v bode 2.1.5. Výstražné
signály uvedené v bode 5.2.1.29 tohto predpisu sa na tieto účely nesmú použiť.
2.1.2. V záujme plnenia vymedzenej funkcie musí funkcia stability vozidla okrem selektívneho brzdenia a/alebo
automaticky ovládaného brzdenia zahŕňať minimálne:
a) schopnosť regulovať výstupný výkon motora;
b) v prípade smerovej regulácie: určenie skutočného správania sa vozidla na základe hodnôt uhlovej
rýchlosti otočenia, priečneho zrýchlenia, rýchlosti kolies a ovládacích vstupných zásahov vodiča do
brzdového alebo riadiaceho systému a motora. Použiť sa musia len informácie generované vo vozidle.
Ak sa tieto hodnoty nemerajú priamo, technickej službe sa v čase typového schválenia poskytne dôkaz
o vhodnej korelácii s priamo nameranými hodnotami za všetkých jazdných podmienok (napr. vrátane
jazdy v tuneli);
c) v prípade regulácie v prípade hrozby prevrátenia: určenie skutočného správania sa vozidla z hodnôt
vertikálnej sily na pneumatike (pneumatikách) (alebo aspoň priečneho zrýchlenia a rýchlosti kolies)
a z ovládacích vstupných zásahov vodiča do brzdového systému a motora. Použiť sa musia len
informácie generované vo vozidle. Ak sa tieto hodnoty nemerajú priamo, technickej službe sa v čase
typového schválenia poskytne dôkaz o vhodnej korelácii s priamo nameranými hodnotami za všetkých
jazdných podmienok (napr. vrátane jazdy v tuneli);
d) v prípade ťažného vozidla vybaveného podľa bodu 5.1.3.1 tohto predpisu: schopnosť pôsobenia
prevádzkových bŕzd prípojného vozidla pomocou príslušných ovládacích vedení nezávisle od vodiča.
2.1.3. Funkcia stability vozidla sa technickej službe preukáže pomocou dynamických manévrov na jednom vozidle,
ktoré má tú istú funkciu stability vozidla ako typ vozidla, ktorý sa má typovo schváliť. To sa môže uskutočniť
porovnaním výsledkov získaných s aktivovanou a deaktivovanou funkciou stability vozidla za určitých stavov
zaťaženia. Ako alternatíva vykonania dynamických manévrov v prípade iných stavov zaťaženia a iných
vozidiel vybavených rovnakým systémom stability vozidla sa môžu predložiť výsledky skúšok skutočného
vozidla alebo počítačových simulácií.
Ako alternatíva k uvedeným výsledkom sa môže použiť skúšobný protokol, ktorý zodpovedá požiadavkám
bodu 1.1 časti 2 prílohy 19.
Použitie simulátora je vymedzené v doplnku 1 k tejto prílohe.
Špecifikácia a validácia simulátora sú vymedzené v doplnku 2 k tejto prílohe.
PDF strana 286/303 - textový prepis
Pokiaľ nebudú dohodnuté jednotné skúšobné postupy, metódu preukazovania si dohodne výrobca vozidla
a technická služba, pričom táto metóda musí zahŕňať rozhodujúce podmienky smerovej regulácie a regulácie
v prípade hrozby prevrátenia zodpovedajúce funkcii stability vozidla nainštalovanej vo vozidle; metóda
preukazovania a výsledky sa priložia k schvaľovaciemu protokolu. Môže sa to vykonať inokedy ako v čase
typového schválenia.
Na preukázanie funkcie stability vozidla sa použije ktorýkoľvek z týchto dynamických manévrov: (2)
Smerová regulácia Regulácia v prípade hrozby
prevrátenia
Skúška so zmenšujúcim sa polomerom Skúška ustálenou jazdou po
kruhovej dráhe
Skúška s intervalovými zásahmi do riadenia Manéver v tvare J (J-turn)
Sine with Dwell (riadenie v tvare sínusoidy so zotrvaním v sedle)
Manéver v tvare J (J-turn)
Jedna zmena jazdného pruhu, pričom sa mení koeficient μ („μ-split single
lane change“)
Dvojitá zmena jazdného pruhu
Skúška riadenia pri spätnej jazde („fish hook test“)
Asymetrické jednodobé sínusoidné riadenie alebo skúška s impulzným
zásahom do riadenia
Na preukázanie opakovateľnosti sa na vozidle vykoná druhé preukazovanie s použitím zvolených manévrov.
2.1.4. Zásahy funkcie stability vozidla sa vodičovi oznámia blikajúcim optickým výstražným signálom, ktorý spĺňa
relevantné technické požiadavky predpisu č. 121. Signál musí byť v činnosti počas celého trvania režimu
zásahu funkcie stability vozidla. Výstražný signál uvedený v bode 5.2.1.29.1.2 tohto predpisu sa na tieto účely
nesmie použiť.
Týmto prerušovaným optickým výstražným signálom môžu byť vodičovi signalizované aj zásahy systémov
súvisiacich s funkciou stability vozidla (vrátane regulácie trakcie, podpory stability prípojného vozidla,
regulácie brzdenia pri zatáčaní, iných podobných funkcií, ktoré využívajú individuálnu reguláciu krútiaceho
momentu akcelerátorom na činnosť a zdieľanie spoločných komponentov s funkciou stability vozidla a na
zásahy systémov ESC alebo VSF do uhla riadenia jedného alebo viacerých kolies na účely stability vozidla).
Zásahy funkcie stability vozidla použité v akomkoľvek procese učenia potrebnom na určenie prevádzkových
charakteristík vozidla nesmú generovať uvedený signál.
2.1.5. Porucha alebo chyba funkcie stability vozidla sa zistí a vodičovi oznámi optickým výstražným signálom, ktorý
spĺňa relevantné technické požiadavky predpisu č. 121.
Výstražný signál uvedený v bode 5.2.1.29.1.2 tohto predpisu sa na tieto účely nesmie použiť.
Výstražný signál musí byť stály a musí sa zobrazovať tak dlho, ako dlho porucha alebo chyba trvá a kľúč
zapaľovania (štartovania) je v polohe „zapnuté“ (chod).
PDF strana 287/303 - textový prepis
2.1.6. V prípade poháňaného vozidla vybaveného elektrickým ovládacím vedením a elektricky spojeného
s prípojným vozidlom elektrickým ovládacím vedením musí byť vodič upozornený osobitným optickým
výstražným signálom, ktorý spĺňa relevantné technické požiadavky predpisu č. 121, vždy keď prípojné
vozidlo oznámi prostredníctvom časti elektrického ovládacieho vedenia na dátovú komunikáciu informáciu
„VDC Active“. Na tieto účely sa môže použiť optický signál vymedzený v bode 2.1.4.
2.2. Prípojné vozidlá
2.2.1. Keď je prípojné vozidlo vybavené funkciou stability vozidla podľa vymedzenia v bode 2.34 tohto predpisu,
platí:
V prípade smerovej regulácie musí táto funkcia automaticky zabezpečiť jednotlivé ovládanie rýchlosti ľavých
a pravých kolies na každej náprave alebo náprave každej skupiny náprav selektívnym brzdením založeným na
hodnotení skutočného správania sa prípojného vozidla v porovnaní s príslušným správaním ťažného vozidla1.
V prípade regulácie v prípade hrozby prevrátenia musí táto funkcia automaticky zabezpečiť ovládanie rýchlosti
kolies na aspoň dvoch kolesách každej nápravy alebo skupine náprav selektívnym brzdením alebo automaticky
ovládaným brzdením, založeným na hodnotení skutočného správania sa prípojného vozidla, ktoré môže viesť
k prevráteniu1.
2.2.2. V záujme plnenia vymedzenej funkcie zahŕňa funkcia stability vozidla okrem automaticky ovládaného
brzdenia a prípadne selektívneho brzdenia minimálne:
a) určenie skutočného správania prípojného vozidla z hodnôt vertikálnej sily pôsobiacej na pneumatiku
(pneumatiky) alebo aspoň z hodnôt priečneho zrýchlenia a rýchlosti kolies. Použiť sa musia len
informácie generované vo vozidle. Ak sa tieto hodnoty nemerajú priamo, technickej službe sa v čase
typového schválenia poskytne dôkaz o vhodnej korelácii s priamo nameranými hodnotami za všetkých
jazdných podmienok (napr. vrátane jazdy v tuneli);
b) schopnosť ťažného prívesu zabrzdiť ťahané prípojné vozidlo na účely stabilizácie vozidla/jazdnej
súpravy.
2.2.3. Funkcia stability vozidla sa technickej službe preukáže pomocou dynamických manévrov na jednom vozidle,
ktoré má tú istú funkciu stability vozidla ako typ vozidla, ktorý sa má typovo schváliť. To sa môže uskutočniť
porovnaním výsledkov získaných s aktivovanou a deaktivovanou funkciou stability vozidla za určitých stavov
zaťaženia. Ako alternatíva vykonania dynamických manévrov v prípade iných stavov zaťaženia a iných
vozidiel vybavených rovnakým systémom stability vozidla sa môžu predložiť výsledky skúšok skutočného
vozidla alebo počítačových simulácií.
Ako alternatíva k uvedeným výsledkom sa môže použiť skúšobný protokol, ktorý zodpovedá požiadavkám
bodu 6 časti 1 prílohy 19.
Použitie simulátora je vymedzené v doplnku 1 k tejto prílohe.
Špecifikácia a validácia simulátora sú vymedzené v doplnku 2 k tejto prílohe.
Pokiaľ nebudú dohodnuté jednotné skúšobné postupy, metódu preukazovania dohodne výrobca prípojného
vozidla a technická služba, pričom táto metóda musí zahŕňať rozhodujúce podmienky regulácie v prípade
hrozby prevrátenia a smerovej regulácie zodpovedajúce funkcii stability vozidla nainštalovanej v prípojnom
vozidle; metóda preukazovania a výsledky sa priložia k schvaľovaciemu protokolu. Môže sa to vykonať
inokedy ako v čase typového schválenia.
PDF strana 288/303 - textový prepis
Na preukázanie funkcie stability vozidla sa použije ktorýkoľvek z týchto dynamických manévrov:2
Smerová regulácia Regulácia v prípade hrozby prevrátenia
Skúška so zmenšujúcim sa polomerom Skúška ustálenou jazdou po
kruhovej dráhe
Skúška s intervalovými zásahmi do riadenia Manéver v tvare J (J-turn)
Sine with Dwell (riadenie v tvare sínusoidy so zotrvaním v sedle)
Manéver v tvare J (J-turn)
Jedna zmena jazdného pruhu, pričom sa mení koeficient μ („μ-split
single lane change“)
Dvojitá zmena jazdného pruhu
Skúška riadenia pri spätnej jazde („fish hook test“)
Asymetrické jednodobé sínusoidné riadenie alebo skúška s impulzným
zásahom do riadenia
Na preukázanie opakovateľnosti sa na vozidle vykoná druhé preukazovanie s použitím zvolených manévrov.
2.2.4. Prípojné vozidlá vybavené elektrickým ovládacím vedením a elektricky spojené s ťažným vozidlom elektrickým
ovládacím vedením, musia prostredníctvom časti elektrického ovládacieho vedenia na dátovú komunikáciu
oznámiť informáciu „VDC Active“ vždy, keď je funkcia stability vozidla v režime činnosti. Zásahy funkcie
stability vozidla použité v akomkoľvek procese učenia potrebnom na určenie prevádzkových charakteristík
prípojného vozidla nesmú generovať uvedené informácie.
2.2.5. Na maximalizáciu účinnosti prípojných vozidiel používajúcich „dolnú selekciu“ môžu také prípojné vozidlá
počas zásahu „funkcie stability vozidla“ použiť na zmenu regulačného režimu „hornú selekciu“.
PDF strana 289/303 - textový prepis
Príloha 21 – doplnok 1
Použitie simulácie dynamickej stability
Efektívnosť funkcie regulácie smerovej stability a regulácie v prípade hrozby prevrátenia poháňaných vozidiel a prípojných
vozidiel kategórií M, N a O sa môže stanoviť počítačovou simuláciou.
1. Použitie simulácie
1.1. Funkciu stability vozidla preukazuje výrobca vozidla schvaľovaciemu úradu alebo technickej službe rovnakým
dynamickým manévrom (manévrami) ako v prípade praktického preukazovania uvedeného v bode 2.1.3 alebo
2.2.3 tejto prílohy.
1.2. Simulácia je prostriedkom, ktorým sa môže preukázať účinnosť stability vozidla pri aktivovanej alebo
deaktivovanej funkcii stability vozidla a so zaťaženým alebo nezaťaženým vozidlom.
1.3. Simulácie sa vykonajú s modelovacím a simulačným nástrojom, ktorého správnosť bola overená. Simulačný
nástroj sa použije len vtedy, ak je v ňom zahrnutý každý relevantný parameter vozidla, ktoré sa má typovo
schváliť, ako je uvedené v bode 1.1 doplnku 2 k tejto prílohe, a ak sa hodnota každého parametra nachádza
v rámci relevantného overeného rozsahu. Overenie sa vykoná s použitím rovnakého manévru (manévrov), ako
je vymedzené v bode 1.1 tohto doplnku k tejto prílohe.
Metóda, ktorou sa overí správnosť simulačného nástroja, je uvedená v doplnku 2 k tejto prílohe.
1.3.1. Ak výrobca vozidla používa overený simulačný nástroj, ktorý ním nebol priamo overený na účely typového
schvaľovania vozidla, musí s týmto systémom vykonať aspoň jednu potvrdzovaciu skúšku.
Potvrdzovacia skúška sa vykonáva v spolupráci s technickou službou a predstavuje porovnanie medzi skúškou
skutočného vozidla a simuláciou použitím jedného z manévrov vymedzených v bode 1.1 tohto doplnku.
V prípade akejkoľvek zmeny simulačného nástroja sa potvrdzovacia skúška opakuje. (1)
Výsledky potvrdzovacej skúšky sa priložia k dokumentácii o typovom schválení.
1.4. Softvér simulačného nástroja, podľa použitej softvérovej verzie, musí byť naďalej dostupný počas obdobia
najmenej 10 rokov od dátumu typového schválenia vozidla.
PDF strana 290/303 - textový prepis
Príloha 21 – doplnok 2
Simulačný nástroj dynamickej stability a jeho validácia
1. Špecifikácia simulačného nástroja
1.1. Simulačný nástroj musí zohľadniť hlavné faktory, ktoré ovplyvňujú smer pohybu a prevrátenia vozidla.
1.1.1. Simulačný nástroj musí v príslušných prípadoch zohľadňovať tieto parametre vozidla (1):
a) kategória vozidla;
b) druh vozidla;
c) typ prevodovky (napr. ručná, automatizovaná mechanická, poloautomatická, automatická);
d) typ diferenciálu (napr. štandardný alebo samoblokovací);
e) uzáver (uzávery) diferenciálu (zvolený vodičom);
f) typ brzdového systému (napr. pneumatický ovládaný hydraulicky, plne pneumatický);
g) typ brzdy [napr. kotúčové, bubnové (s jedným klinom, dvojitým klinom, S-kľúčom)];
h) typ pneumatiky (napr. konštrukcia, kategória použitia, rozmer);
i) typ zavesenia (napr. pneumatické, mechanické, gumové).
1.1.2. Simulačný model musí v príslušných prípadoch zahŕňať aspoň tieto parametre1:
a) usporiadanie (usporiadania) vozidla [napr. 4 × 2, 6 × 2 atď. s identifikáciou funkčnosti nápravy (napr.
hnaná, hnacia, zdvíhateľná, riadená) a polohy nápravy];
b) riadiace nápravy (princíp činnosti);
c) prevod riadenia;
d) hnacia náprava (nápravy) (vplyv na snímanie rýchlosti kolesa a rýchlosť vozidla);
e) zdvíhateľná náprava (nápravy) (detekcia/kontrola a vplyv zmeny rázvoru v zdvihnutom stave);
f) riadenie motora (komunikácia, regulácia a odozva na reguláciu);
g) charakteristiky prevodovky;
h) možnosti hnacej sústavy (napr. odľahčovacia brzda, regeneratívne brzdenie, systém pomocného pohonu);
i) charakteristiky brzdy;
j) usporiadanie protiblokovacieho brzdového systému;
k) rázvor;
l) rozchod;
m) výška ťažiska;
n) poloha snímača priečneho zrýchlenia;
o) poloha snímača uhlovej rýchlosti otočenia;
p) zaťaženie.
1.1.3. Technickej službe vykonávajúcej validáciu sa poskytne informačný dokument, v ktorom budú uvedené aspoň
údaje uvedené v bodoch 1.1.1 a 1.1.2.
PDF strana 291/303 - textový prepis
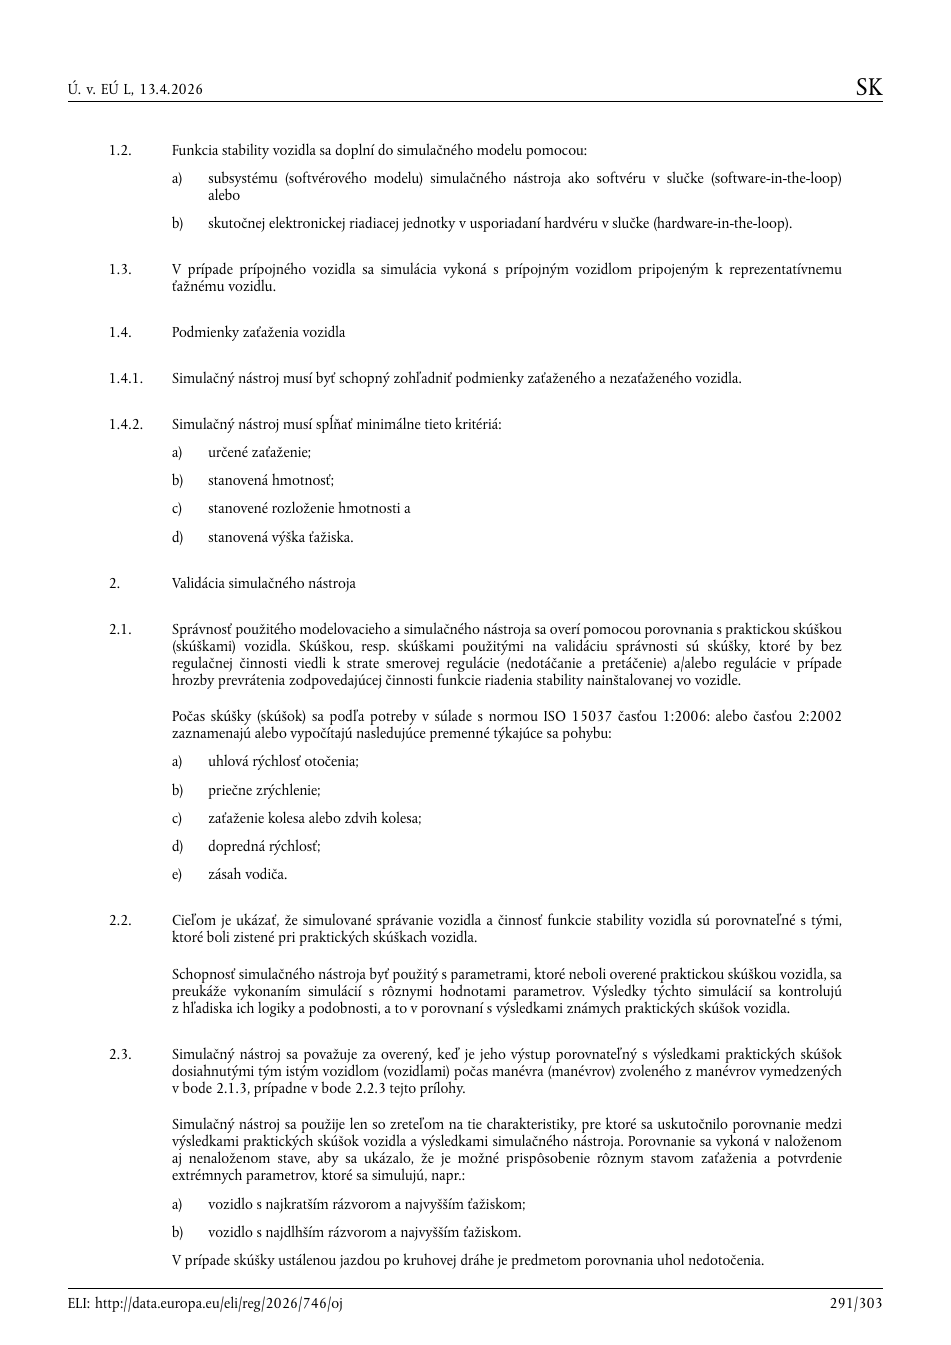
1.2. Funkcia stability vozidla sa doplní do simulačného modelu pomocou:
a) subsystému (softvérového modelu) simulačného nástroja ako softvéru v slučke (software-in-the-loop)
alebo
b) skutočnej elektronickej riadiacej jednotky v usporiadaní hardvéru v slučke (hardware-in-the-loop).
1.3. V prípade prípojného vozidla sa simulácia vykoná s prípojným vozidlom pripojeným k reprezentatívnemu
ťažnému vozidlu.
1.4. Podmienky zaťaženia vozidla
1.4.1. Simulačný nástroj musí byť schopný zohľadniť podmienky zaťaženého a nezaťaženého vozidla.
1.4.2. Simulačný nástroj musí spĺňať minimálne tieto kritériá:
a) určené zaťaženie;
b) stanovená hmotnosť;
c) stanovené rozloženie hmotnosti a
d) stanovená výška ťažiska.
2. Validácia simulačného nástroja
2.1. Správnosť použitého modelovacieho a simulačného nástroja sa overí pomocou porovnania s praktickou skúškou
(skúškami) vozidla. Skúškou, resp. skúškami použitými na validáciu správnosti sú skúšky, ktoré by bez
regulačnej činnosti viedli k strate smerovej regulácie (nedotáčanie a pretáčenie) a/alebo regulácie v prípade
hrozby prevrátenia zodpovedajúcej činnosti funkcie riadenia stability nainštalovanej vo vozidle.
Počas skúšky (skúšok) sa podľa potreby v súlade s normou ISO 15037 časťou 1:2006: alebo časťou 2:2002
zaznamenajú alebo vypočítajú nasledujúce premenné týkajúce sa pohybu:
a) uhlová rýchlosť otočenia;
b) priečne zrýchlenie;
c) zaťaženie kolesa alebo zdvih kolesa;
d) dopredná rýchlosť;
e) zásah vodiča.
2.2. Cieľom je ukázať, že simulované správanie vozidla a činnosť funkcie stability vozidla sú porovnateľné s tými,
ktoré boli zistené pri praktických skúškach vozidla.
Schopnosť simulačného nástroja byť použitý s parametrami, ktoré neboli overené praktickou skúškou vozidla, sa
preukáže vykonaním simulácií s rôznymi hodnotami parametrov. Výsledky týchto simulácií sa kontrolujú
z hľadiska ich logiky a podobnosti, a to v porovnaní s výsledkami známych praktických skúšok vozidla.
2.3. Simulačný nástroj sa považuje za overený, keď je jeho výstup porovnateľný s výsledkami praktických skúšok
dosiahnutými tým istým vozidlom (vozidlami) počas manévra (manévrov) zvoleného z manévrov vymedzených
v bode 2.1.3, prípadne v bode 2.2.3 tejto prílohy.
Simulačný nástroj sa použije len so zreteľom na tie charakteristiky, pre ktoré sa uskutočnilo porovnanie medzi
výsledkami praktických skúšok vozidla a výsledkami simulačného nástroja. Porovnanie sa vykoná v naloženom
aj nenaloženom stave, aby sa ukázalo, že je možné prispôsobenie rôznym stavom zaťaženia a potvrdenie
extrémnych parametrov, ktoré sa simulujú, napr.:
a) vozidlo s najkratším rázvorom a najvyšším ťažiskom;
b) vozidlo s najdlhším rázvorom a najvyšším ťažiskom.
V prípade skúšky ustálenou jazdou po kruhovej dráhe je predmetom porovnania uhol nedotočenia.
PDF strana 292/303 - textový prepis
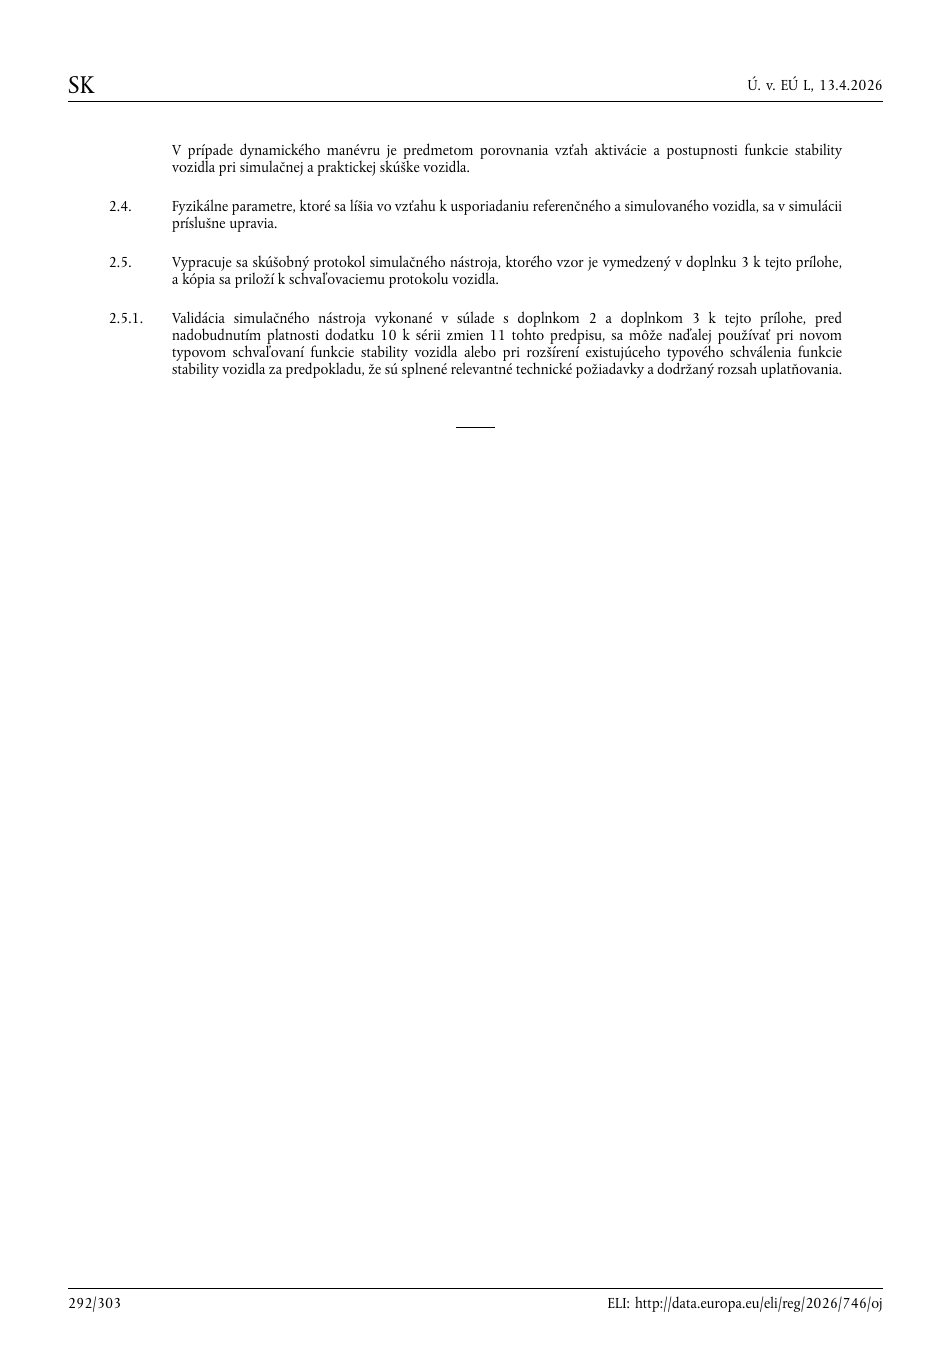
V prípade dynamického manévru je predmetom porovnania vzťah aktivácie a postupnosti funkcie stability
vozidla pri simulačnej a praktickej skúške vozidla.
2.4. Fyzikálne parametre, ktoré sa líšia vo vzťahu k usporiadaniu referenčného a simulovaného vozidla, sa v simulácii
príslušne upravia.
2.5. Vypracuje sa skúšobný protokol simulačného nástroja, ktorého vzor je vymedzený v doplnku 3 k tejto prílohe,
a kópia sa priloží k schvaľovaciemu protokolu vozidla.
2.5.1. Validácia simulačného nástroja vykonané v súlade s doplnkom 2 a doplnkom 3 k tejto prílohe, pred
nadobudnutím platnosti dodatku 10 k sérii zmien 11 tohto predpisu, sa môže naďalej používať pri novom
typovom schvaľovaní funkcie stability vozidla alebo pri rozšírení existujúceho typového schválenia funkcie
stability vozidla za predpokladu, že sú splnené relevantné technické požiadavky a dodržaný rozsah uplatňovania.
PDF strana 293/303 - textový prepis
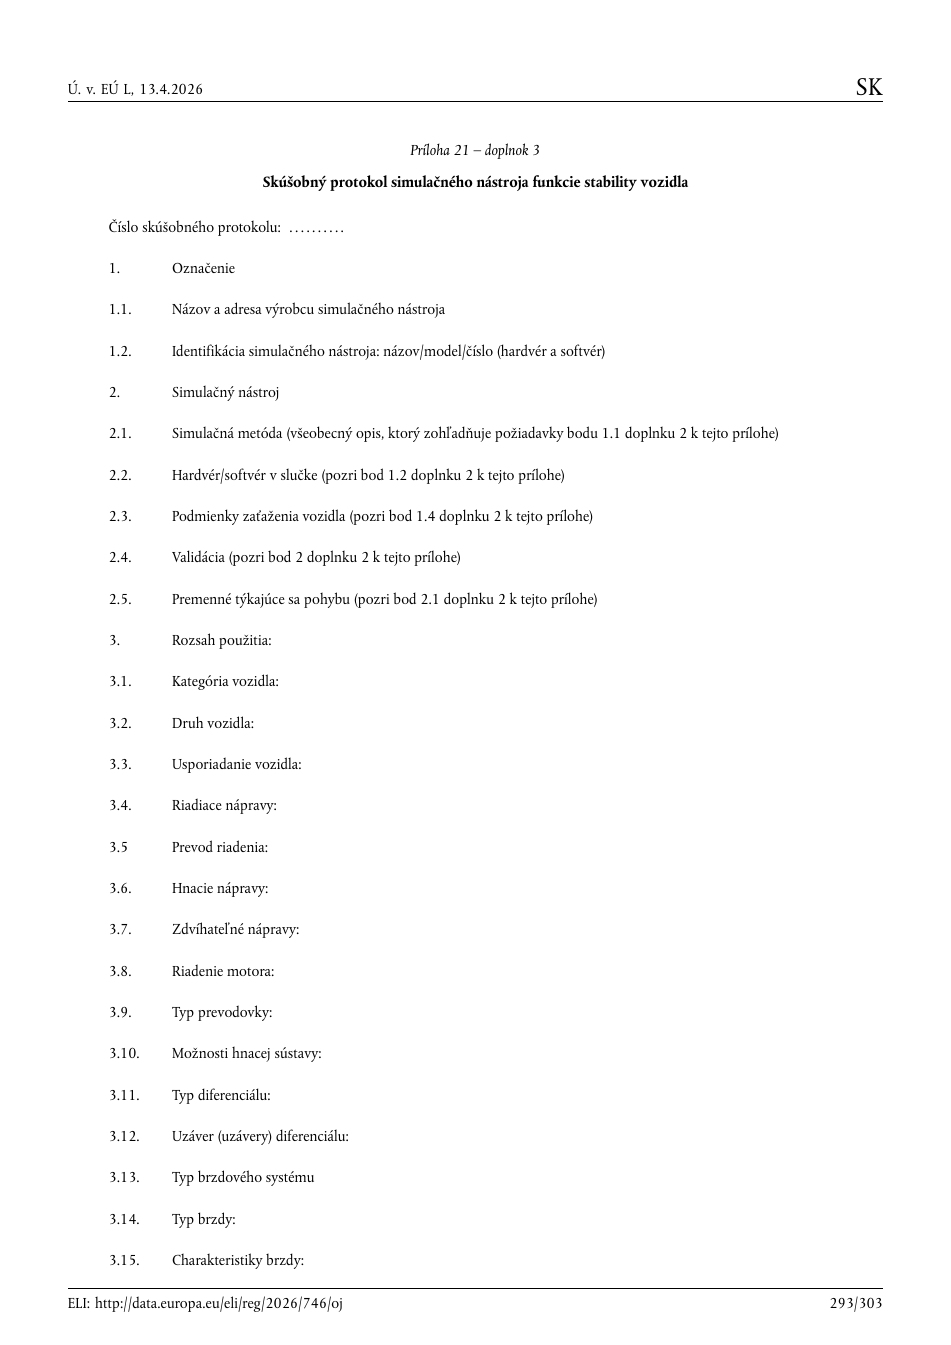
Príloha 21 – doplnok 3
Skúšobný protokol simulačného nástroja funkcie stability vozidla
Číslo skúšobného protokolu: . . . . . . . . . .
1. Označenie
1.1. Názov a adresa výrobcu simulačného nástroja
1.2. Identifikácia simulačného nástroja: názov/model/číslo (hardvér a softvér)
2. Simulačný nástroj
2.1. Simulačná metóda (všeobecný opis, ktorý zohľadňuje požiadavky bodu 1.1 doplnku 2 k tejto prílohe)
2.2. Hardvér/softvér v slučke (pozri bod 1.2 doplnku 2 k tejto prílohe)
2.3. Podmienky zaťaženia vozidla (pozri bod 1.4 doplnku 2 k tejto prílohe)
2.4. Validácia (pozri bod 2 doplnku 2 k tejto prílohe)
2.5. Premenné týkajúce sa pohybu (pozri bod 2.1 doplnku 2 k tejto prílohe)
3. Rozsah použitia:
3.1. Kategória vozidla:
3.2. Druh vozidla:
3.3. Usporiadanie vozidla:
3.4. Riadiace nápravy:
3.5 Prevod riadenia:
3.6. Hnacie nápravy:
3.7. Zdvíhateľné nápravy:
3.8. Riadenie motora:
3.9. Typ prevodovky:
3.10. Možnosti hnacej sústavy:
3.11. Typ diferenciálu:
3.12. Uzáver (uzávery) diferenciálu:
3.13. Typ brzdového systému
3.14. Typ brzdy:
3.15. Charakteristiky brzdy:
PDF strana 294/303 - textový prepis
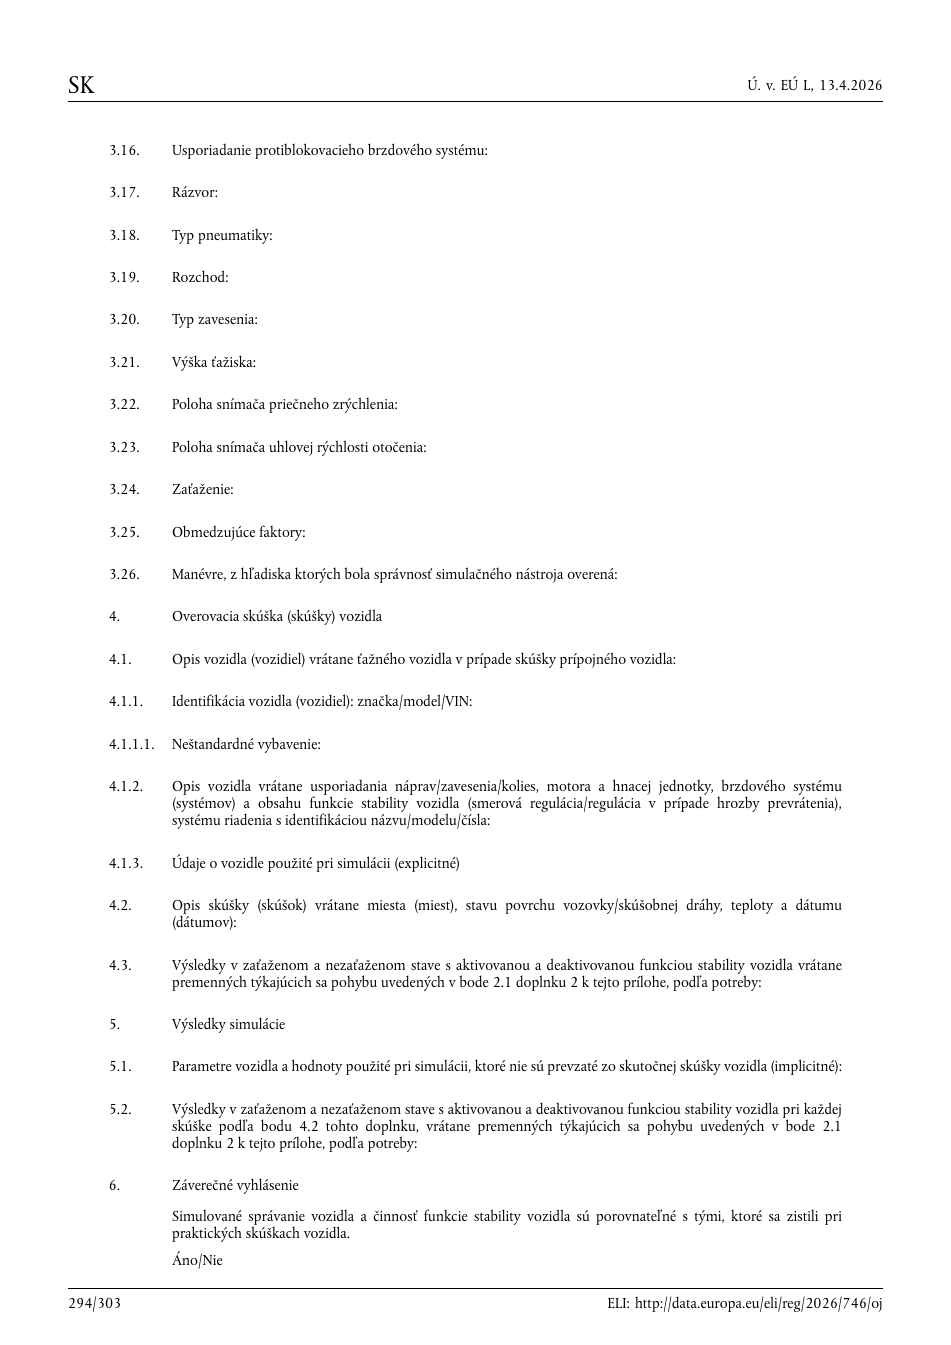
3.16. Usporiadanie protiblokovacieho brzdového systému:
3.17. Rázvor:
3.18. Typ pneumatiky:
3.19. Rozchod:
3.20. Typ zavesenia:
3.21. Výška ťažiska:
3.22. Poloha snímača priečneho zrýchlenia:
3.23. Poloha snímača uhlovej rýchlosti otočenia:
3.24. Zaťaženie:
3.25. Obmedzujúce faktory:
3.26. Manévre, z hľadiska ktorých bola správnosť simulačného nástroja overená:
4. Overovacia skúška (skúšky) vozidla
4.1. Opis vozidla (vozidiel) vrátane ťažného vozidla v prípade skúšky prípojného vozidla:
4.1.1. Identifikácia vozidla (vozidiel): značka/model/VIN:
4.1.1.1. Neštandardné vybavenie:
4.1.2. Opis vozidla vrátane usporiadania náprav/zavesenia/kolies, motora a hnacej jednotky, brzdového systému
(systémov) a obsahu funkcie stability vozidla (smerová regulácia/regulácia v prípade hrozby prevrátenia),
systému riadenia s identifikáciou názvu/modelu/čísla:
4.1.3. Údaje o vozidle použité pri simulácii (explicitné)
4.2. Opis skúšky (skúšok) vrátane miesta (miest), stavu povrchu vozovky/skúšobnej dráhy, teploty a dátumu
(dátumov):
4.3. Výsledky v zaťaženom a nezaťaženom stave s aktivovanou a deaktivovanou funkciou stability vozidla vrátane
premenných týkajúcich sa pohybu uvedených v bode 2.1 doplnku 2 k tejto prílohe, podľa potreby:
5. Výsledky simulácie
5.1. Parametre vozidla a hodnoty použité pri simulácii, ktoré nie sú prevzaté zo skutočnej skúšky vozidla (implicitné):
5.2. Výsledky v zaťaženom a nezaťaženom stave s aktivovanou a deaktivovanou funkciou stability vozidla pri každej
skúške podľa bodu 4.2 tohto doplnku, vrátane premenných týkajúcich sa pohybu uvedených v bode 2.1
doplnku 2 k tejto prílohe, podľa potreby:
6. Záverečné vyhlásenie
Simulované správanie vozidla a činnosť funkcie stability vozidla sú porovnateľné s tými, ktoré sa zistili pri
praktických skúškach vozidla.
Áno/Nie
PDF strana 295/303 - textový prepis
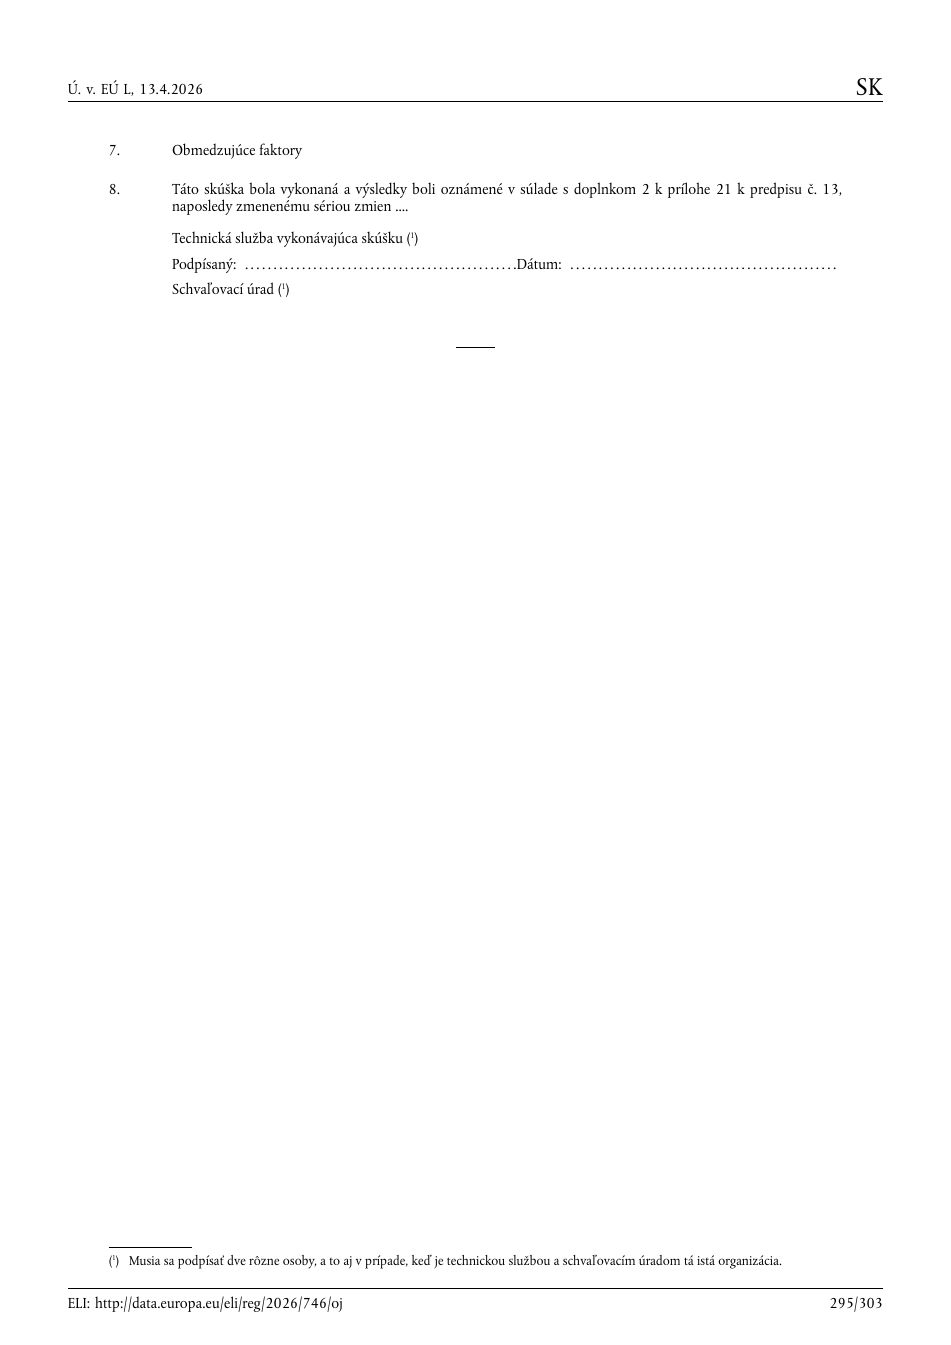
7. Obmedzujúce faktory
8. Táto skúška bola vykonaná a výsledky boli oznámené v súlade s doplnkom 2 k prílohe 21 k predpisu č. 13,
naposledy zmenenému sériou zmien ....
Technická služba vykonávajúca skúšku (1)
Podpísaný: . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .Dátum: . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .
Schvaľovací úrad (1)